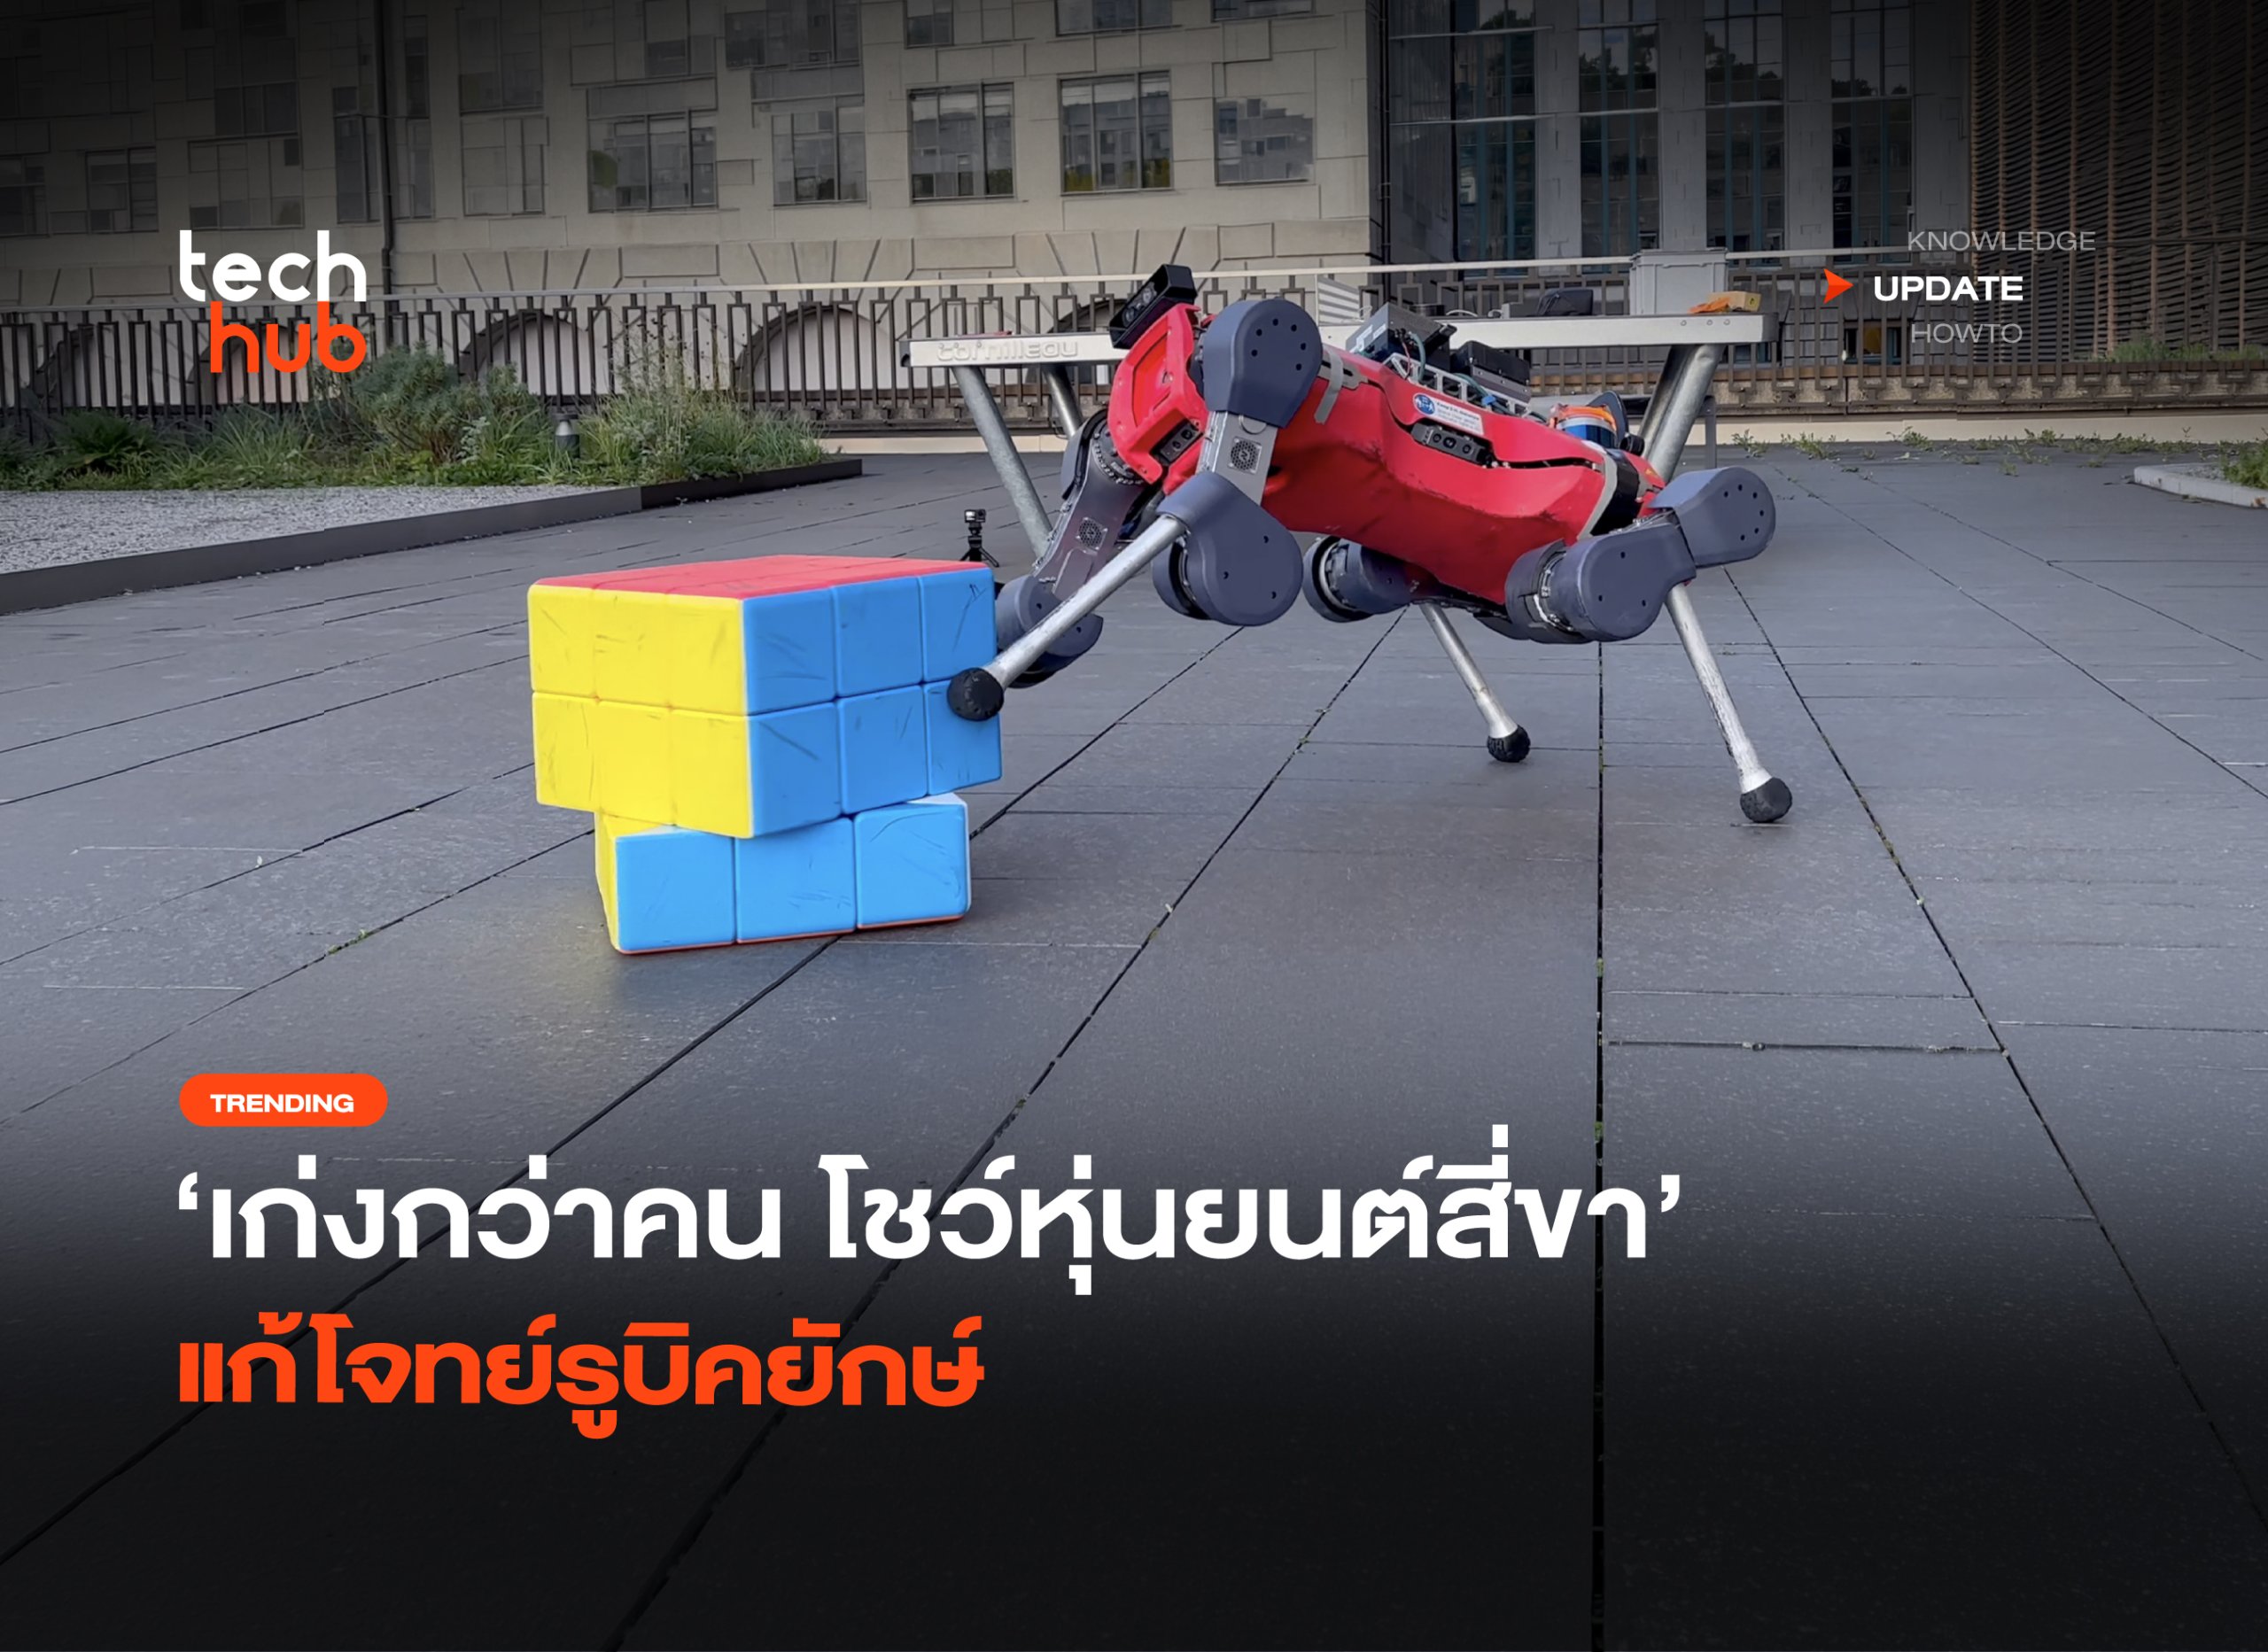
สวิตเซอร์แลนด์โชว์เหนือ พัฒนาหุ่นยนต์สี่ขาแก้โจทย์รูบิคยักษ์…งานวิจัยและโครงการพัฒนาทางด้านหุ่นยนต์จากสถาบัน ETH Zürich ประเทศสวิตเซอร์แลนด์ ที่ร่วมกับ NVIDIA แสดงถึงความสามารถของ “หุ่นยนต์สี่ขา” ในการแก้รูบิคขนาดยักษ์
โดยใช้เพียงแค่ “เท้า” ของมันเท่านั้น แทนที่จะใช้มือจับหรือแขนกลเหมือนหุ่นยนต์ทั่วไป
วิศวกรรมหุ่นยนต์ช่วยป้อนข้อมูล และควบคุมหุ่นยนต์สี่ขาให้สามารถทำภารกิจที่ละเอียดอ่อนได้ เพราะหุ่นยนต์ไม่ได้แค่ต้องทรงตัวเดินเท่านั้น แต่ต้องแบ่งเท้าไปจัดท่าทาง บิดวัตถุ และคุมแรงกดให้พอดีเพื่อไม่ให้รูบิคล้มหรือบิดผิดพลาด
ด้วยการเพิ่มขีดจำกัดด้าน Pedipulation หรือการการใช้เท้าหยิบจับสิ่งของ เพื่อพิสูจน์ว่าหุ่นยนต์สี่ขาสามารถทำงานที่อาศัยความแม่นยำสูงได้โดยไม่ต้องพึ่งพาการติดตั้งแขนกล การทำงานจะแบ่งออกเป็น 3 ขั้นตอนคือ สแกน วางแผนและแก้ปัญหา
การสแกน – หุ่นยนต์จะเดินวนรอบรูบิค (ประมาณ 270 องศา) และใช้กล้องวัดระยะทางที่ติดอยู่บนตัวประมวลผลภาพ เพื่อสแกนและประเมินตำแหน่ง รวมถึงสีของลูกรูบิคในแต่ละด้านแบบเรียลไทม์
การวางแผน – เมื่อหุ่นยนต์รู้ว่ารูบิคถูกสลับแบบไหน มันจะใช้ระบบอัลกอริทึมในการคำนวณและวางแผนลำดับขั้นตอนการบิดรูบิคให้กลับมาสมบูรณ์อีครั้ง
แก้ปัญหา – จะเริ่มเคลื่อนไหวตามขั้นตอนที่วางแผนไว้ โดยทางทีมพัฒนาได้ฝึกฝนทักษะการขยับเท้าด้วย 4 รูปแบบ ไม่ว่าจะเป็น หมุนพลิกไปข้างหน้า ด้านหลัง และบิดตาม-ทวนเข็มนาฬิกา
ด้วยซอฟต์แวร์ AI ที่ฉลาดขึ้น ในอนาคตเราอาจได้เห็นหุ่นยนต์สี่ขาที่สารพัดประโยชน์ ถูกใช้งานมากกว่าเดิม
#หุ่นยนต์สี่ขา #TechhubUpdate